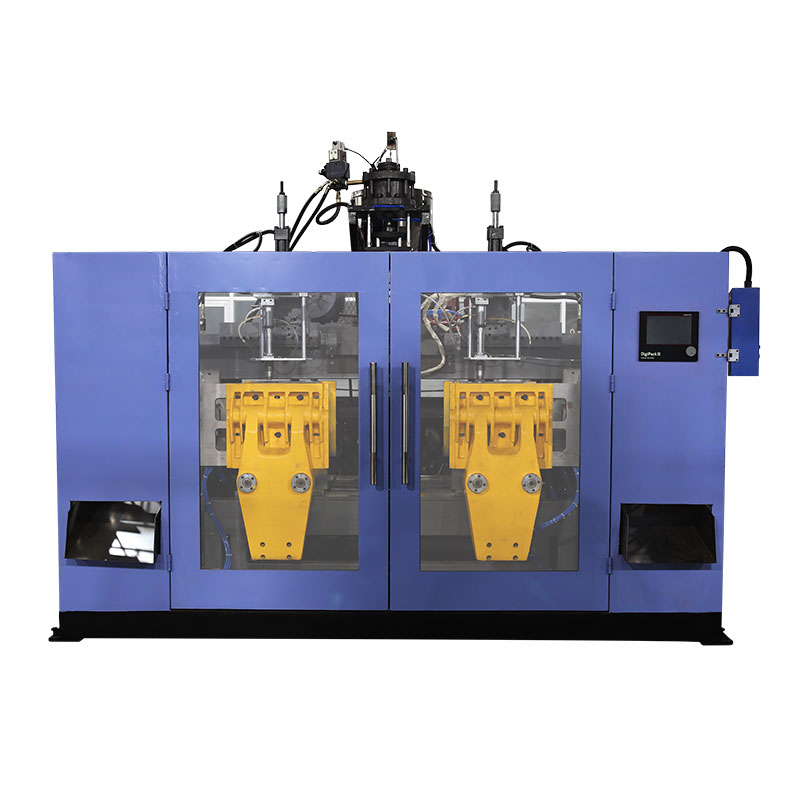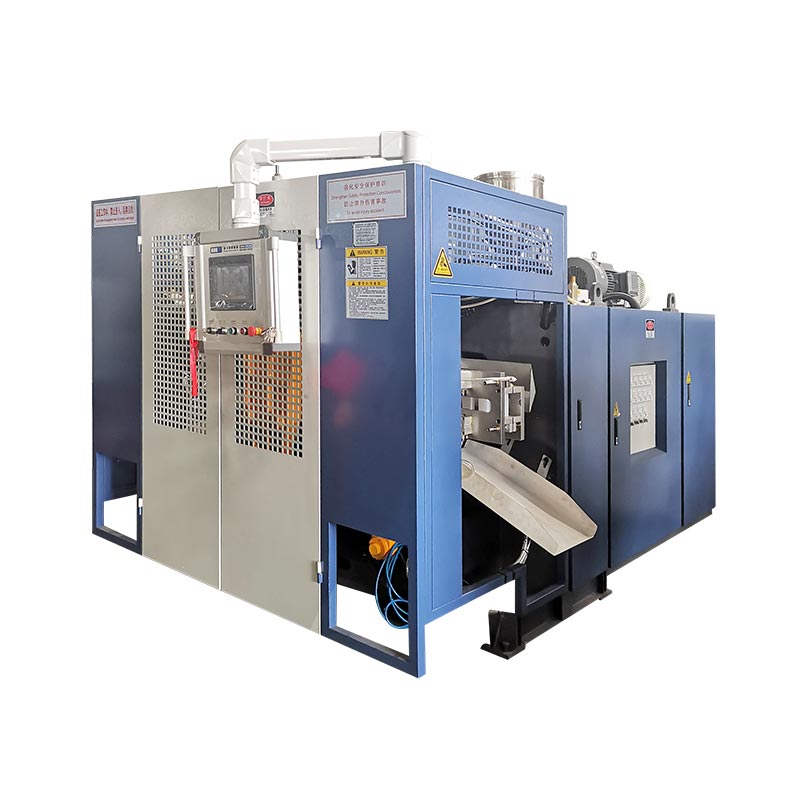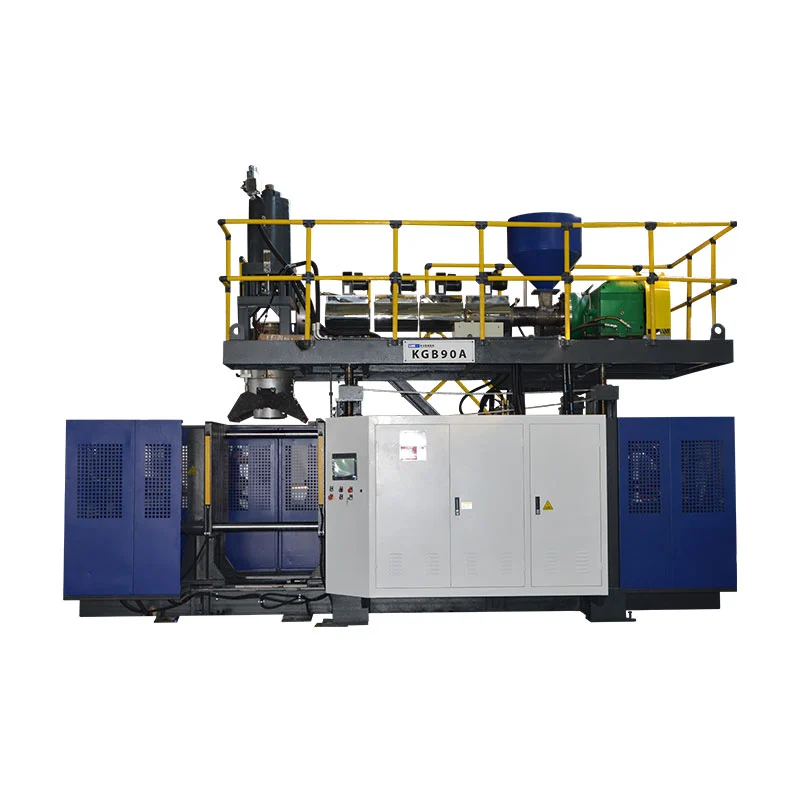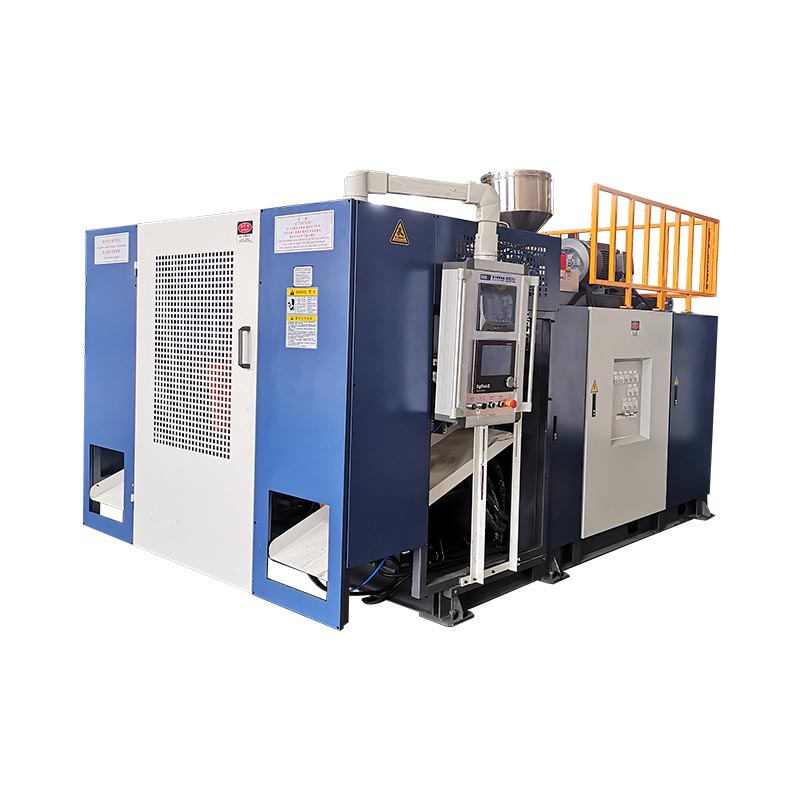
બ્લો મોલ્ડિંગ ચક્રનો સમય ટીમ દ્વારા માપવામાં આવે કે જ્યાં વર્તમાન ચક્રનો વપરાશ થઈ રહ્યો છે અને સ્વીકૃત ભાગ હજુ પણ તેના સ્પષ્ટીકરણને પૂર્ણ કરે છે તેની પુષ્ટિ કરે પછી જ ઘટાડવો જોઈએ.ઠંડક ઘણીવાર સૌથી મોટા બ્લોક પર કબજો કરે છે, પરંતુ પેરિઝન ડિલિવરી, ક્લેમ્પ મોશન, બ્લોઇંગ, એક્ઝોસ્ટ, ટેક-આઉટ અને ડાઉનસ્ટ્રીમ વેઇટિંગ પણ ગતિને સેટ કરી શકે છે. એક સ્થિર આધારરેખા બનાવો, એક પુરાવારૂપ અવરોધને નામ આપો, તેને નિયંત્રિત કરતા વેરીએબલને જ બદલો અને પછી ઉત્પાદન, રેઝિન, મોલ્ડ, ઉપયોગિતાની સ્થિતિ અને અંતિમ રેસીપી રિવિઝનને પુનરાવર્તિત કરી શકાય છે જેથી કરીને સ્વીકૃત આઉટપુટ, દિવાલ વિતરણ, પરિમાણો, પોસ્ટ-ઇજેક્શન આકાર, જરૂરી કાર્યાત્મક પરીક્ષણો અને ખામીઓની તુલના કરો.

પ્રોડક્શન ટીમો દ્વારા વપરાતી પરિભાષા:બ્લો મોલ્ડિંગ સાયકલ ટાઈમ ઓપ્ટિમાઈઝેશન, એક્સટ્રુઝન બ્લો મોલ્ડીંગ સાયકલ ટાઈમ, બોટલ બ્લોઈંગ મશીન સાયકલ ટાઈમ, બ્લો મોલ્ડીંગ મશીન આઉટપુટ, સાયકલ રીડક્શન, કૂલીંગ ટાઈમ ઓપ્ટિમાઈઝેશન અને બ્લો મોલ્ડીંગ પ્રોડક્શન કાર્યક્ષમતા. આ શરતો સમાન વ્યવસાય ધ્યેય તરફ નિર્દેશ કરે છે, પરંતુ તકનીકી કાર્ય લક્ષ્ય ટકાવારીને બદલે માપેલ પ્રક્રિયાથી શરૂ થાય છે.
છ સ્થાનો જ્યાં ચક્રને અવરોધિત કરી શકાય છે
| સાયકલ બ્લોક | મશીન પર માપો | ટૂંકાણ પહેલાં પુરાવા | નિષ્ફળતા જે પછીથી દેખાઈ શકે છે |
|---|---|---|---|
| Parison અથવા ગોળી | પુનરાવર્તિત શરૂઆત/અંત સિગ્નલ, પેરિઝન લંબાઈ, શોટ અથવા સંચયક સ્થિતિ | સ્થિર ડિલિવરી અને મોલ્ડ ક્લોઝિંગ સાથે સાચો સંબંધ | ઝોલ, શોર્ટ પેરિઝન, વેબિંગ, વજન અથવા પ્રોફાઇલ શિફ્ટ |
| બંધ કરો અને લોક કરો | આદેશ, સ્થિતિ પ્રતિસાદ અને પૂર્ણતાની સ્થિતિ | સ્પષ્ટ ચળવળ, સંપૂર્ણ બંધ અને મંજૂર મશીનની સ્થિતિ | ફ્લેશ, ચપટી નુકસાન, અપૂર્ણ બંધ અથવા અથડામણ |
| તમાચો અને એક્ઝોસ્ટ | ઇવેન્ટ દરમિયાન સમય, મશીન-ઇનલેટ એર કન્ડીશન અને દબાણનું વર્તન | સંપૂર્ણ ફુગાવો, વિગત, વેન્ટિંગ અને સલામત પ્રકાશન | અપૂર્ણ ભાગ, બ્લો-આઉટ, ચોંટાડવું અથવા વહેલું ખુલવું |
| ઠંડક | સર્કિટ, મોલ્ડ ટેમ્પરેચર પેટર્ન અને ઇજેક્શન સમયે ભાગની સ્થિતિ દ્વારા સપ્લાય અને રીટર્નની સ્થિતિ | સ્થિર પરિમાણો, દિવાલ, ગરદન, આધાર અને પોસ્ટ-ઇજેક્શન આકાર | Warpage, અંડાકાર ગરદન, સંકોચન, રોકર તળિયે અથવા ગરમ આનુષંગિક બાબતો |
| ટેક-આઉટ અને ડાઉનસ્ટ્રીમ | રોબોટ, કન્વેયર, ટ્રીમર અને ટેસ્ટર ક્રમ | ભાગ ઉત્પાદન ગતિએ દરેક ઈન્ટરફેસ સાફ કરે છે | અથડામણ, જામ, ટ્રીમ નુકસાન અથવા ટેસ્ટર બેકલોગ |
01 / બેઝલાઇનલાઇન વાસ્તવમાં ચાલી રહી છે તે ચક્રથી પ્રારંભ કરો
ચક્ર-સમયના પ્રોજેક્ટને એક પુનરાવર્તિત માપન બિંદુની જરૂર છે. સતત એક્સ્ટ્રુઝન લાઇન પર, તે બિંદુ પેરિઝન કટ અથવા આગામી પુનરાવર્તિત મશીન ક્રમની શરૂઆત સાથે સંકળાયેલ સિગ્નલ હોઈ શકે છે. એક્યુમ્યુલેટર મશીન પર, શોટની તૈયારી, એક્યુમ્યુલેટર પોઝિશન, પુશ-આઉટ અને મોલ્ડિંગ સિક્વન્સ દ્વારા ઉત્પાદનને વધુ સારી રીતે સમજી શકાય છે. એક સિગ્નલ પસંદ કરો કે જે સંપૂર્ણ બનાવતી ઇવેન્ટ દીઠ એકવાર દેખાય છે અને તેનું દસ્તાવેજીકરણ કરો. એક મશીનના HMI ટાર્ગેટને બીજાના હાથથી સમયસર અવલોકન સાથે સરખાવશો નહીં.
કીંગલે હોસ્ટ કરેલMoog DigiPack III મેન્યુઅલભેદ સ્પષ્ટ રીતે વર્ણવે છે. નિરંતર એક્સટ્રુઝન માટે, નિયંત્રક પેરિઝન પ્રોફાઇલને ચક્ર સમય સાથે સાંકળી શકે છે અને ક્રમિક શરૂઆતના સંકેતો વચ્ચેના અંતરાલને માપી શકે છે. એક્યુમ્યુલેટર મશીન માટે, પેરિઝન પ્રોફાઇલ એ એક્યુમ્યુલેટરની સ્થિતિ સાથે સંબંધિત છે જ્યારે સામગ્રી બહાર ધકેલવામાં આવે છે. આ તફાવત મહત્વપૂર્ણ છે કારણ કે સમાન સમય સંપાદન એક મશીન પર દિવાલ પ્રોફાઇલને શિફ્ટ કરી શકે છે જ્યારે બીજા પર અલગ અસર કરે છે.
સામાન્ય ભિન્નતા જોવા માટે ઓછામાં ઓછી પૂરતી સળંગ ઘટનાઓ રેકોર્ડ કરો. પ્લાન્ટે નમૂનાનો સમયગાળો પસંદ કરવો જોઈએ, પરંતુ તે વાસ્તવિક ઓપરેટિંગ પેટર્નને આવરી લેવો જોઈએ: ડબલ-સ્ટેશન લાઇન પરના બંને સ્ટેશન, તમામ સંબંધિત ડાઇ આઉટલેટ્સ અથવા કેવિટીઝ, નિયમિત ભાગ દૂર કરવા અને ડાઉનસ્ટ્રીમ સાધનો કે જે પ્રકાશનને નિયંત્રિત કરે છે. એલાર્મ, ટૂંકા સ્ટોપ અને મેન્યુઅલ હસ્તક્ષેપને અલગથી નોંધો. એક સરેરાશ કે જેમાં અવર્ગીકૃત ડાઉનટાઇમનો સમાવેશ થાય છે તે ચક્રને છુપાવે છે, જ્યારે શ્રેષ્ઠ સિંગલ ઇવેન્ટ પુનરાવર્તિતતાને છુપાવે છે.
સ્વીકૃત ભાગને સમયના રેકોર્ડની બાજુમાં રાખો. પ્રોડક્ટ અને મોલ્ડ રિવિઝન, રેઝિન ગ્રેડ અને લોટ, કલર અથવા રિગ્રાઈન્ડ નિયમ, રેસીપી રિવિઝન, વાસ્તવિક તાપમાનની સ્થિતિ, મશીન-ઇનલેટ એર અને કૂલિંગ-વોટર કન્ડિશન, ભાગનું વજન, દિવાલના જટિલ સ્થાનો, પરિમાણો અને જરૂરી કાર્યાત્મક પરીક્ષણો કેપ્ચર કરો. આ રેકોર્ડ આધારરેખા છે. જો ટૂંકી અજમાયશ નિષ્ફળ જાય, તો ટીમ તેને મેમરીમાંથી પુનઃનિર્માણ કરવાને બદલે જાણીતી પ્રક્રિયા પર પાછા આવી શકે છે.
02 / નિદાનઆગલા ચક્રને મર્યાદિત કરતી ઇવેન્ટને ટ્રેસ કરો
મોટા ભાગના HMI સમય સેટિંગ્સને સંપાદિત કરવા માટે સરળ બનાવે છે. તે સગવડ ટીમને તે શું નિયંત્રિત કરે છે તે શોધવા પહેલાં સૌથી મોટી દૃશ્યમાન સંખ્યાને ઘટાડવા તરફ દોરી શકે છે. ચક્રને ભૌતિક બ્લોક્સમાં તોડો અને તેમની સીમાઓ જુઓ: પેરિઝન અથવા શોટ તૈયારી, મોલ્ડ ટ્રાન્સફર, ક્લોઝ અને લોક, બ્લો-પિન મૂવમેન્ટ, ફુગાવો, કૂલિંગ, એક્ઝોસ્ટ, ઓપનિંગ, ટેક-આઉટ અને ડાઉનસ્ટ્રીમ હેન્ડલિંગ. કેટલાક બ્લોક્સ શ્રેણીમાં થાય છે. અન્ય ઓવરલેપ. કુલ ચક્ર પાથ દ્વારા સેટ કરવામાં આવે છે જે આગલી રચનાની ઘટના શરૂ થાય તે પહેલાં સમાપ્ત થવું આવશ્યક છે.
સેટિંગ્સની સૂચિ કરતાં એક સરળ સમયરેખા વધુ ઉપયોગી છે. દરેક બ્લોક માટે સ્ટાર્ટ અને ફિનિશ સિગ્નલ રેકોર્ડ કરો અને કમાન્ડને વાસ્તવિક પ્રતિસાદ સાથે સરખાવો. જો ઠંડક સમાપ્ત થાય છે પરંતુ મશીન રોબોટ-સ્પષ્ટ સિગ્નલની રાહ જુએ છે, તો ઠંડકનો સમય ઘટાડવાથી ચક્ર બદલ્યા વિના વધુ ગરમ ભાગ બની શકે છે. જો મોલ્ડ પાછું આવે ત્યારે આગલું પેરિઝન તૈયાર ન હોય, તો ઝડપી ઓપનિંગ આઉટપુટ વધારી શકતું નથી. જો ટ્રીમર નવી ગતિએ ભાગો સાફ કરી શકતું નથી, તો અવરોધ નીચે તરફ આગળ વધી ગયો છે.
કીંગલ્સHMI સેટિંગ્સ અને એલાર્મ માર્ગદર્શિકાઆ કારણોસર સેટ મૂલ્યોને વાસ્તવિક મૂલ્યોથી અલગ કરે છે. આદેશ દર્શાવે છે કે નિયંત્રકે શું વિનંતી કરી છે. સેન્સર સ્થિતિ, સ્થિતિ પ્રતિસાદ અને ભૌતિક અવલોકન દર્શાવે છે કે શું ક્રિયા થઈ છે. મશીનનો અલાર્મ ઇતિહાસ પ્રથમ ઇન્ટરલોક અથવા અનુમતિને પણ જાહેર કરી શકે છે જેણે ક્રમમાં વિક્ષેપ પાડ્યો હતો. રીસેટ શ્રેષ્ઠ સંકેત દૂર કરી શકે છે.
રેસીપી સંપાદિત કરતા પહેલા દરેક વિલંબને વર્ગીકૃત કરો. ભાગની રચના અને સ્થિરતા માટે ઉત્પાદક સમયની જરૂર છે. શરતી સમય ગતિને સુરક્ષિત કરે છે અથવા ચકાસાયેલ સ્થિતિની રાહ જુએ છે. મોડા રોબોટ, અસ્થિર ઉપયોગિતા, અવરોધિત કૂલિંગ સર્કિટ, અસંગત પેરિઝન, મેન્યુઅલ પુષ્ટિ અથવા ડાઉનસ્ટ્રીમ ભીડમાંથી ટાળી શકાય તેવી રાહ જોવામાં આવે છે. જાળવણીની ખોટ વસ્ત્રો, લિકેજ, નબળી લ્યુબ્રિકેશન, ક્ષતિગ્રસ્ત સેન્સર અથવા સંરેખણ સમસ્યાઓથી આવે છે. દરેક વર્ગનો અલગ માલિક અને અલગ કરેક્શન હોય છે.
03 / ગરમી દૂરઠંડકનો સમય કાપતા પહેલા ઠંડકની કામગીરી ચકાસો
લ્યોન્ડેલબેસેલ્સપોલિઓલેફિન બ્લો મોલ્ડિંગ માટે માર્ગદર્શિકાજણાવે છે કે ઘણી પોલિઓલેફિન બ્લો મોલ્ડિંગ એપ્લિકેશન્સમાં ઠંડક મોલ્ડિંગ ચક્રનો મોટાભાગનો ભાગ લે છે. માર્ગદર્શિકા ટૂંકા ચક્રને હીટ-ટ્રાન્સફરની સ્થિતિઓ સાથે જોડે છે જેમ કે મેલ્ટ ટેમ્પરેચર, મોલ્ડ ટેમ્પરેચર, વોટર ફ્લો અને ટર્બ્યુલન્સ, જ્યારે હજુ પણ ઇચ્છિત ભાગની ગુણવત્તાની જરૂર હોય છે. આ નિદાન માટે ઉપયોગી દિશા છે, સાર્વત્રિક કિંગગલ મૂલ્યોનો સમૂહ નથી.
ઠંડકના સ્ત્રોતથી પ્રારંભ કરો અને વાસ્તવિક સર્કિટને અનુસરો. સ્થિર ઉત્પાદન પર શીતકનો પુરવઠો અને વળતરની સ્થિતિ રેકોર્ડ કરો, માત્ર ચિલર ડિસ્પ્લે જ નહીં. તપાસો કે શું બીબામાં ઉલ્લેખિત પ્રવાહ પ્રાપ્ત થાય છે અને શું સમાંતર સર્કિટ સંતુલિત છે. ગરમ સર્કિટ, પ્રતિબંધિત નળી, દૂષિત ચેનલ, ખોટું કનેક્શન, એર પોકેટ, લીક સીલ અથવા અન્ય મશીન સાથે શેર કરેલ હીટ લોડ માટે જુઓ. આબ્લો મોલ્ડિંગ મશીન ઉપયોગિતા માર્ગદર્શિકાપ્લાન્ટ સપ્લાય અને મશીન-ઇનલેટની સ્થિતિ શા માટે અલગ હોવી જોઈએ તે સમજાવે છે.
ઘાટ અને બહાર નીકળેલા ભાગનો નકશો બનાવો. એક સરફેસ રીડિંગ ગરદનના દાખલ, ચપટી વિસ્તારો, જાડા હેન્ડલ્સ, ઊંડા પાયા અને અલગ સર્કિટ સાથેના ઘાટનું પ્રતિનિધિત્વ કરી શકતું નથી. પ્લાન્ટની માન્ય માપન પદ્ધતિનો ઉપયોગ કરો અને પુનરાવર્તિત સ્થાનોની તુલના કરો. જ્યારે વિરૂપતા દેખાય ત્યારે અવલોકન કરો: ઘાટની અંદર, ટેક-આઉટ દરમિયાન, ટ્રિમિંગ વખતે, કૂલિંગ કન્વેયર પર અથવા ભાગ રૂમની સ્થિતિમાં પહોંચ્યા પછી. ગરમ ભાગ જે એક મિનિટ માટે સ્વીકાર્ય લાગે છે તે પાછળથી અંડાકાર ગરદન, રોકર બોટમ, સંકોચન અથવા પરિમાણીય ડ્રિફ્ટ બતાવી શકે છે.
ફોર્મોસા પ્લાસ્ટિક'પોલિઇથિલિન એક્સટ્રુઝન બ્લો મોલ્ડિંગ પ્રક્રિયા માર્ગદર્શિકાજ્યારે કોઈ ભાગ ખૂબ ગરમ હોય ત્યારે સંભવિત કારણોમાં ટૂંકા ચક્ર, ઊંચા મોલ્ડ તાપમાન અને ભરાયેલા શીતક ચેનલોની યાદી આપે છે. તે વોરપેજ સાથે અપૂરતી મોલ્ડ ઠંડકને પણ જોડે છે અને પાણીના પ્રવાહ, ઘાટનું તાપમાન અને ચેનલની સ્થિતિ તપાસવાની સલાહ આપે છે. આ સંબંધો ઠંડકની તપાસને સમર્થન આપે છે, પરંતુ રેઝિન ગ્રેડ, મોલ્ડ અને ઉત્પાદન સ્પષ્ટીકરણ સ્વીકાર્ય ઓપરેટિંગ વિન્ડો નક્કી કરે છે.
આદત પ્રમાણે શીતકનું તાપમાન ઘટાડશો નહીં. ઘનીકરણ સપાટીના તાપમાન, આસપાસના તાપમાન અને ભેજ વચ્ચેના સંબંધ પર આધાર રાખે છે. ઘાટ પર અથવા તેની આસપાસનું પાણી ભાગને અસર કરી શકે છે અને સાધનસામગ્રી અથવા કાર્યસ્થળની સમસ્યાઓ ઊભી કરી શકે છે. જ્યારે ઘનીકરણ ઓપરેટિંગ બાઉન્ડ્રીની નજીક હોય ત્યારે રૂમની સ્થિતિ રેકોર્ડ કરો અને ચિલર, મોલ્ડ અને પ્લાન્ટ પ્રક્રિયાઓને અનુસરો. પ્રવાહના વિતરણમાં સુધારો કરવો અથવા પ્રતિબંધિત સર્કિટ સાફ કરવાથી તાપમાનના લક્ષ્યને ખસેડ્યા વિના હીટ ટ્રાન્સફર પુનઃપ્રાપ્ત થઈ શકે છે.
04 / ભાગ ડિઝાઇનદિવાલનું વિતરણ બદલાય છે કે ઘાટ કેટલી ગરમી દૂર કરે છે
ઠંડકની માંગ ભાગમાં પ્લાસ્ટિકને અનુસરે છે. જાડા વિસ્તારમાં પાતળા વિસ્તાર કરતાં વધુ ગરમ સામગ્રી હોય છે અને નજીકની દિવાલો બહાર કાઢવા માટે તૈયાર થઈ જાય પછી તે નરમ રહી શકે છે. સમગ્ર ઠંડકના તબક્કાને લંબાવવાથી તે એક સ્થાનનું રક્ષણ થઈ શકે છે, પરંતુ તે બીબામાંના દરેક અન્ય વિસ્તારને પણ લાંબા સમય સુધી પકડી રાખે છે. લાંબા ચક્રને અનિવાર્ય તરીકે સ્વીકારતા પહેલા, માપેલા દિવાલના નકશાની ડિઝાઇનની જરૂરિયાત અને પેરિઝનથી પોલાણ સુધીના અપેક્ષિત સ્ટ્રેચની તુલના કરો.
કિંગગલ દ્વારા હોસ્ટ કરાયેલ મૂગ ડિજીપૅક III મેન્યુઅલ સમજાવે છે કે પેરિઝન પ્રોગ્રામિંગ ઉત્પાદનની લંબાઈ સાથે ડાઇ ગેપને નિયંત્રિત કરે છે. તે લાંબા સમય સુધી ઠંડક સાથે બિનજરૂરી ભારે દિવાલ વિભાગોને પણ જોડે છે અને સમજાવે છે કે ટ્રાયલ કન્ટેનર પર માપેલ દિવાલની જાડાઈ સામે પ્રોફાઇલને ચકાસવી જોઈએ. આ સંબંધનો કાળજીપૂર્વક ઉપયોગ કરો. સામગ્રીને દૂર કરવી એ સાયકલ-ટાઇમ શોર્ટકટ નથી સિવાય કે સુધારેલ ભાગ હજુ પણ વજન, ન્યૂનતમ-દિવાલ, અસર, ટોપ-લોડ, ડ્રોપ, દબાણ, રાસાયણિક-પ્રતિરોધક અને પરિમાણીય જરૂરિયાતોને પૂર્ણ કરે છે જે ઉત્પાદન પર લાગુ થાય છે.
પ્રથમ તૈયાર ભાગ પર ગરમ અથવા વિકૃત પ્રદેશ શોધો. પછી તે સ્થિતિને પેરિઝન પ્રોગ્રામ, મોલ્ડ સ્ટ્રેચ, પિંચ-ઓફ અને કૂલિંગ સર્કિટ સાથે જોડો. પ્રોફાઇલ, પૂંછડી કેપ્ચર અથવા ભૂમિતિમાંથી ભારે આધાર આવી શકે છે. ગરમ હેન્ડલમાં વેબિંગ, લોકલ સ્ટ્રેચ, વેન્ટિંગ અથવા ઠંડક શામેલ હોઈ શકે છે. ગરમ ગરદનમાં બ્લો-પિન સંપર્ક, ઠંડક, વધારાની સામગ્રી અથવા વિલંબિત પ્રકાશન શામેલ હોઈ શકે છે. આપેરિઝન પ્રોગ્રામિંગ માર્ગદર્શિકાદેખાવ દ્વારા પોઈન્ટ સંપાદિત કરવાને બદલે પ્રોફાઇલ સામગ્રીને ખસેડવા માટે માપન-આધારિત પદ્ધતિ પ્રદાન કરે છે.
મોલ્ડ ડિઝાઇન ઉપલબ્ધ હીટ-ટ્રાન્સફર રૂટ પણ સેટ કરે છે. ચેનલ પ્લેસમેન્ટ, ફ્લો પાથ, ઇન્સર્ટ્સ, નેક કન્સ્ટ્રક્શન, વેન્ટિંગ, સરફેસ કોન્ટેક્ટ અને પાર્ટિંગ-લાઇન ડિઝાઇન એ ભાગ કેટલી ઝડપથી સ્થિર થાય છે તે મર્યાદિત કરી શકે છે. Kinggle નો ઉપયોગ કરોએક્સ્ટ્રુઝન બ્લો મોલ્ડિંગ મોલ્ડ ડિઝાઇન માર્ગદર્શિકાજ્યારે યુટિલિટીઝ પછી સમાન ગરમ પ્રદેશ રહે છે અને મંજૂર દિવાલ વિતરણની ચકાસણી કરવામાં આવે છે. સતત સ્થાનિક અવરોધને મોલ્ડ કરેક્શનની જરૂર પડી શકે છે, અન્ય ટાઈમર ફેરફારની નહીં.

મંજૂર ભાગનું વજન પરિણામ તરીકે રાખો, માત્ર નિયંત્રણ નહીં. સમાન કુલ વજનવાળા બે ભાગોમાં વિવિધ દિવાલ વિતરણ અને ઠંડકની વર્તણૂક હોઈ શકે છે. પ્રદર્શનને સંચાલિત કરતા સ્થાનોને વિભાગ અથવા માપો અને ઉત્પાદન નિયંત્રણ યોજના દ્વારા નિર્ધારિત સમયે ઇજેક્શન પછીના આકારને તપાસો. આ રીતે દિવાલ-જાડાઈનું કાર્ય સામગ્રી બચત અંગેના સામાન્ય દાવાને બદલે ઉપયોગી પ્રક્રિયા પુરાવા બની જાય છે.
05 / મશીન તર્કસતત અને એક્યુમ્યુલેટર મશીનો એક ટાઇમિંગ મોડલ શેર કરતા નથી
સતત એક્સ્ટ્રુઝન બ્લો મોલ્ડિંગ મશીન પર, એક અથવા વધુ મોલ્ડ સ્ટેશનો તેમના સિક્વન્સમાંથી આગળ વધે છે ત્યારે એક્સ્ટ્રુડર સતત પેરિઝન પહોંચાડે છે. સાયકલ સમય, પેરિઝન લંબાઈ, કટ સમય અને દિવાલ-જાડાઈ કાર્યક્રમ તેથી લિંક કરી શકાય છે. જો ચક્ર બદલાય છે, તો નિયંત્રકએ હજી પણ ઇચ્છિત પ્રોફાઇલને ભૌતિક પેરિઝન સાથે અને ઘાટની અંદર મૂકવી આવશ્યક છે. ટૂંકા સ્ટેશન ક્રમ જે પ્રોફાઇલને સ્થાનાંતરિત કરે છે તે તટસ્થ ગતિ પરિવર્તન નથી.
મૂગ કંટ્રોલર મેન્યુઅલ સતત મશીનો માટે સમય-આધારિત પ્રોફાઇલ નિયંત્રણ અને સંચયક મશીનો માટે સ્થિતિ-આધારિત નિયંત્રણનું વર્ણન કરે છે. સતત સેટઅપમાં, તે ક્રમિક પેરિઝન કટ જેવા સ્ટાર્ટ સિગ્નલો વચ્ચેના અંતરાલથી ચક્ર સમય નક્કી કરી શકે છે. એક્યુમ્યુલેટર સેટઅપમાં, વોલ પ્રોફાઇલ પુશ-આઉટ દરમિયાન સંચયકની સ્થિતિને અનુસરે છે. આ પ્રકાશિત તફાવત એ છે કે શા માટે પ્લાન્ટે બીજી લાઇનમાંથી ચક્ર-સમય પદ્ધતિ ઉધાર લેતા પહેલા મશીન અને કંટ્રોલર મોડને ઓળખવો જોઈએ.
જ્યારે મોલ્ડિંગ ક્રમ આગળ વધે ત્યારે એક્યુમ્યુલેટર મશીનને પણ જરૂરી શોટ તૈયાર કરવો પડે છે. આગળના શોટ માટે ઘાટ તૈયાર થાય તે પહેલાં પ્લાસ્ટિસાઇઝિંગ અથવા એક્યુમ્યુલેશન સમાપ્ત થાય છે કે કેમ તે પૂછો. જો એક્યુમ્યુલેટર હજુ પણ ભરાઈ રહ્યું હોય, તો મોલ્ડ ખોલવાથી સેકન્ડને ટ્રિમ કરવાથી સંપૂર્ણ ચક્ર ઘટશે નહીં. જો સંચય વહેલું સમાપ્ત થાય, તો મોલ્ડિંગ અને ઠંડકનો માર્ગ અવરોધ બની શકે છે. એક લક્ષ્ય મૂલ્યમાંથી તત્પરતાનો અંદાજ કાઢવાને બદલે વાસ્તવિક શૉટ તૈયારી, ગાદી અથવા અંતિમ સ્થિતિ, ઓગળવાની સ્થિતિ અને ભાગનું વજન રેકોર્ડ કરો.
સ્ટેશન લેઆઉટ સમયરેખામાં પણ ફેરફાર કરે છે. ડબલ-સ્ટેશન સતત મશીન એક સ્ટેશનનો ઉપયોગ કરી શકે છે જ્યારે અન્ય એક ભાગને ઠંડુ કરે છે અથવા છોડે છે, પરંતુ એક્સ્ટ્રુડર, ડાઇ હેડ, ટ્રાન્સફર મોશન, કૂલિંગ સિસ્ટમ અને ડાઉનસ્ટ્રીમ સાધનો ઓવરલેપને સપોર્ટ કરે છે. કીંગલ્સસિંગલ-સ્ટેશન વિરુદ્ધ ડબલ-સ્ટેશનની સરખામણીઆ ક્ષમતા નિર્ણય સમજાવે છે. મલ્ટી-હેડ અને મલ્ટિ-કેવિટી લેઆઉટ ઘટના દીઠ ભાગો અને આઉટલેટ્સ અથવા પોલાણ વચ્ચેના સંતુલનને અસર કરે છે; આમલ્ટિ-હેડ વિરુદ્ધ મલ્ટિ-કેવિટી માર્ગદર્શિકાતે શરતોને અલગ કરે છે.
મશીનોની સરખામણી કરતી વખતે સાચા છેદનો ઉપયોગ કરો. બનાવતી ઘટના હંમેશા એક ભાગ નથી હોતી. તમામ સંબંધિત હેડ, પોલાણ અને સ્ટેશનોમાંથી સ્વીકૃત ભાગોની ગણતરી કરો, પછી તે ભાગોને વેચાણયોગ્ય બનાવે તેવા અવરોધોનો સમાવેશ કરો. જો એક્સટ્રુઝન, ઠંડક, ટ્રિમિંગ અથવા ગુણવત્તાની સ્થિરતા ગતિ જાળવી ન શકે તો ઝડપી સૂકી ગતિ સાથેનું મશીન હજી પણ કલાક દીઠ ઓછા સ્વીકૃત ભાગોનું ઉત્પાદન કરી શકે છે.
06 / ક્રમઓવરલેપિંગ જોખમો વિના રાહ જોવાનો સમય પુનઃપ્રાપ્ત કરો
ઠંડક અને પેરિઝન ડિલિવરી સમજ્યા પછી, ક્રિયાઓ વચ્ચેના અંતરની તપાસ કરો. વિલંબ જરૂરી કરતાં ઐતિહાસિક હોઈ શકે છે, પરંતુ તે ક્લિયરન્સ, દબાણ સ્થિરીકરણ, એક્ઝોસ્ટ, સિગ્નલ પુષ્ટિ અથવા સલામત હેન્ડઓફ પણ પ્રદાન કરી શકે છે. દરેક વિલંબ કઈ સ્થિતિને સુરક્ષિત કરે છે તે ઓળખો. પછી તપાસો કે નિયંત્રક પાસે તે સ્થિતિ માટે પહેલેથી જ વિશ્વસનીય પ્રતિસાદ છે કે નહીં. ચકાસાયેલ પૂર્ણતા સિગ્નલ સાથે નિશ્ચિત પ્રતીક્ષાને બદલવાથી પુનરાવર્તિતતામાં સુધારો થઈ શકે છે, પરંતુ માત્ર ત્યારે જ જ્યારે મશીન ડિઝાઇન અને માન્ય નિયંત્રણ તર્ક તેને સમર્થન આપે.
Kinggle ના હોસ્ટઓટોમેટિક બ્લો મોલ્ડિંગ મશીન ઓપરેશન મેન્યુઅલમોલ્ડ ક્લોઝિંગ, બ્લો ટાઇમિંગ, એક્ઝોસ્ટ-સંબંધિત ક્રિયાઓ, મોલ્ડ માઇક્રો-ઓપનિંગ, બ્લો-પિન મૂવમેન્ટ અને રોબોટ વિલંબ જેવી સમયની શ્રેણીઓને અલગ પાડે છે. મેન્યુઅલ વારંવાર મૂલ્યોને વાસ્તવિક ઉત્પાદન અથવા ઉત્પાદન સ્થિતિ સાથે જોડે છે. તેનું ઇન્ટરફેસ દસ્તાવેજીકૃત મશીન પરિવારને લાગુ પડે છે અને મોડેલ, વિકલ્પ અથવા સોફ્ટવેર સંસ્કરણ દ્વારા અલગ હોઈ શકે છે, તેથી તેને ભલામણ કરેલ સેકંડની સામાન્ય સૂચિમાં ફેરવવું જોઈએ નહીં.
મશીન પ્રક્રિયા દ્વારા મંજૂર ઓછી અને નિયંત્રિત પરિસ્થિતિઓમાં ભૌતિક ક્રમ જુઓ. ખાતરી કરો કે હોઝ, કેબલ્સ, બ્લો પિન, કોરો, ટેક-આઉટ ઉપકરણો અને ભાગ સંપૂર્ણ માર્ગ દ્વારા સ્પષ્ટ રહે છે. આદેશ અને પ્રતિસાદ એકસાથે વાંચો. જો ગતિ વહેલી સ્થિતિમાં પહોંચે છે પરંતુ ક્રમ હજુ પણ રાહ જુએ છે, તો ચોક્કસ અનુમતિ શોધો. જો પ્રતિસાદ મોડો અથવા તૂટક તૂટક આવે છે, તો તેને માસ્ક કરી રહેલા ટાઈમરને ઘટાડતા પહેલા સેન્સર, મિકેનિઝમ અથવા ઉપયોગિતા કારણને ઠીક કરો.
ડાઉનસ્ટ્રીમ કામ એ જ સમયરેખા પર છે. રોબોટ મોલ્ડને ઝડપથી સાફ કરી શકે છે પરંતુ ભાગો પહેલેથી જ ભરેલા કન્વેયર પર મૂકો. ટ્રીમરને સ્થિર ભાગ તાપમાનની જરૂર પડી શકે છે. મશીન આઉટપુટ વધે પછી લીક ટેસ્ટર અડચણ બની શકે છે. કતારની લંબાઈ રેકોર્ડ કરો અને પ્રથમ સતત રન દ્વારા રોકો કારણો, માત્ર મશીન પર થોડા ચક્ર દરમિયાન જ નહીં. સૌથી ઝડપી સલામત મશીન ચક્ર ઉપયોગી નથી જો તે ખામીઓ અથવા ભીડને એક સ્ટેશન દૂર ખસેડે છે.
07 / પ્રયોગનિયંત્રિત ચક્ર-સમયની અજમાયશ ચલાવો જે બીજી શિફ્ટ પુનરાવર્તન કરી શકે
ઉપયોગી અજમાયશ એક પ્રશ્ન સાથે શરૂ થાય છે જેમ કે "શું મોલ્ડ સર્કિટ B સલામત ઇજેક્શનને મર્યાદિત કરે છે?" અથવા "શું સેન્સર ચકાસવામાં આવે પછી રોબોટ-સ્પષ્ટ વિલંબ રહે છે?" તે "ચક્રને ઝડપી બનાવો" થી શરૂ થતું નથી. શંકાસ્પદ અવરોધ, ફેરફાર, અપેક્ષિત પ્રતિભાવ અને ટ્રાયલને નકારી શકે તેવા ભાગની તપાસ જણાવો. રેસીપી સંપાદનોને નિયંત્રિત કરવા માટે એક વ્યક્તિને અને પરિણામો રેકોર્ડ કરવા માટે એક વ્યક્તિને સોંપો જેથી નમૂનાઓ વચ્ચે અનેક ગોઠવણો ન થાય.
-
મંજૂર આધારરેખા સ્થિર કરો.પ્રકાશિત સેટિંગ્સ સાચવો અથવા છાપો, ઉત્પાદન પેકેજ ઓળખો અને સ્વીકૃત નમૂનાઓ જાળવી રાખો. સ્થિર પરિસ્થિતિઓમાં વાસ્તવિક ચક્ર વિવિધતા અને સ્વીકૃત આઉટપુટ રેકોર્ડ કરો.
-
એક અવરોધને નામ આપો.ક્રમની સમયરેખા, કૂલિંગ મેપ, ઉપયોગિતા વાંચન, એલાર્મ ઇતિહાસ અને ડાઉનસ્ટ્રીમ અવલોકનોનો ઉપયોગ કરો. આ અવરોધ તરફ નિર્દેશ કરતા પુરાવા લખો.
-
મંજૂર ફેરફાર વ્યાખ્યાયિત કરો.મશીન, મોલ્ડ અને રેઝિન દસ્તાવેજોનો ઉપયોગ કરો. નિયંત્રિત ગોઠવણ મર્યાદા અને વળતર બિંદુ સેટ કરો. અવલોકન વિંડો દરમિયાન અન્ય ચલ બદલશો નહીં.
-
અસ્વીકાર ટ્રિગર્સ સેટ કરો.અસ્થિર પેરિઝન, અપૂર્ણ ગતિ, ગરમ અથવા ચોંટતા ભાગો, વૉરપેજ, પરિમાણીય હલનચલન, વજન અથવા દિવાલની નિષ્ફળતા, ફ્લેશ, બ્લો-આઉટ, એલાર્મ, જામ અથવા અસુરક્ષિત વર્તન જેવા સંબંધિત સંકેતોનો સમાવેશ કરો.
-
સ્થિરીકરણ દ્વારા ચલાવો.સમય, સ્ટેશન, માથું અથવા પોલાણ દ્વારા ભાગોને ચિહ્નિત કરો. જો બદલાયેલ ચલને નવી સ્થિર સ્થિતિમાં પહોંચવા માટે સમયની જરૂર હોય તો પ્રથમ ભાગમાંથી નવી સ્થિતિનો નિર્ણય કરશો નહીં.
-
સ્વીકૃત ઉત્પાદન વિંડોને માપો.નિયંત્રિત દ્રશ્ય, વજન, દિવાલ, પરિમાણીય અને કાર્યાત્મક તપાસો લાગુ કરો. ડાઉનસ્ટ્રીમ ટ્રિમિંગ, ટેસ્ટિંગ અને પેક-આઉટનો સમાવેશ કરો જ્યારે તેઓ વેચાણપાત્ર ભાગને વ્યાખ્યાયિત કરે.
-
રાખો, નકારી કાઢો અથવા તપાસ કરો.જ્યારે વ્યાખ્યાયિત વિન્ડો પસાર થાય અને સ્વીકૃત આઉટપુટ સુધરે ત્યારે જ ફેરફાર જાળવી રાખો. જો ગુણવત્તા અથવા નિયંત્રણ બગડે તો આધારરેખા પુનઃસ્થાપિત કરો. જ્યારે અજમાયશ ભૌતિક કારણનો પર્દાફાશ કરે ત્યારે ટૂલિંગ, ઉપયોગિતા અથવા જાળવણી ક્રિયા ખોલો.
નમૂના યોજના રેખા સાથે મેળ ખાતી હોવી જોઈએ. ડબલ-સ્ટેશન મશીન પર, બંને બાજુઓ શામેલ કરો. મલ્ટિ-હેડ સેટઅપ પર, હેડની ઓળખ સાચવો. મલ્ટિ-કેવિટી મોલ્ડ પર, જ્યાં વ્યવહારુ હોય ત્યાં પોલાણની ઓળખ સાચવો. સરેરાશ એક હોટ સર્કિટ અથવા એક પાતળા આઉટપુટને છુપાવી શકે છે. આબ્લો મોલ્ડિંગ ખામી માર્ગદર્શિકાબતાવે છે કે કેવી રીતે નિશ્ચિત અને રેન્ડમ પેટર્ન વિવિધ તપાસો તરફ દોરી જાય છે.
ટ્રાયલ રેકોર્ડ્સમાં જૂનું મૂલ્ય, નવું મૂલ્ય, ફેરફારનો સમય, જવાબદાર વ્યક્તિ, વાસ્તવિક ચક્ર વિતરણ, સામગ્રીનો લોટ, ઉપયોગિતા સ્થિતિ, નમૂના IDs, માપેલા પરિણામો, અસ્વીકાર અને અંતિમ નિર્ણયનો સમાવેશ થવો જોઈએ. ફોટોગ્રાફ્સ આકાર અને ખામીના સ્થાન માટે ઉપયોગી છે, પરંતુ તે માપને બદલતા નથી. જો પ્રક્રિયા બેઝલાઈન પર પાછી આવે, તો તે પણ રેકોર્ડ કરો. એક નિષ્ફળ અજમાયશ હજુ પણ અન્ય પાળીને સમાન વિચારને પુનરાવર્તિત કરવાથી અટકાવી શકે છે.
08 / ક્ષમતાસ્વીકૃત ભાગોમાંથી આઉટપુટની ગણતરી કરો, શુષ્ક-ચક્ર ગતિથી નહીં
ડ્રાય-સાયકલ આઉટપુટ સંપૂર્ણ સામગ્રી, ઠંડક અને અંશ-સ્વીકૃતિ બોજ વિના મશીનની હિલચાલનું વર્ણન કરે છે. તે ગતિ ક્ષમતા ચકાસવા માટે ઉપયોગી છે, પરંતુ તે વેચાણપાત્ર ઉત્પાદનનું વચન નથી. ઉત્પાદનની ગણતરીમાં વાસ્તવિક ભાગ, રેઝિન, મોલ્ડ, હેડ અથવા કેવિટી કાઉન્ટ, કૂલિંગ સિસ્ટમ, ડાઉનસ્ટ્રીમ સાધનો અને સ્વીકૃતિ પદ્ધતિનો ઉપયોગ કરવો આવશ્યક છે. આ શા માટે Kinggle માતાનોપ્રોજેક્ટ માહિતી પ્રક્રિયામશીનની ભલામણ કરતા પહેલા ઉત્પાદનનું કદ, વજન, સામગ્રી, જાડાઈ અને આઉટપુટ જરૂરિયાતો માટે પૂછે છે.
સ્વીકૃત આઉટપુટ સીધા જ પ્રતિનિધિ ઉત્પાદન વિન્ડો પર માપો. નિર્ધારિત પ્રકાશન માપદંડોમાંથી પસાર થતા ભાગોની જ ગણતરી કરો અને આયોજિત સ્ટોપ્સ, બિનઆયોજિત સ્ટોપ્સ, સેટઅપ લોસ અને રિજેક્ટને અલગથી રેકોર્ડ કરો. તેમને એક અસ્પષ્ટ કાર્યક્ષમતા પરિબળની અંદર છુપાવશો નહીં. જો લાઇન ઇવેન્ટ દીઠ ઘણા ભાગો બનાવે છે, તો સ્ટેશન, માથા અથવા પોલાણ દ્વારા ગણતરીનું સમાધાન કરો જેથી એક અક્ષમ આઉટપુટ કુલની અંદર અદૃશ્ય થઈ ન જાય.
| મેટ્રિક | ગણતરી અથવા અવલોકન | ઉપયોગ કરો | સામાન્ય રિપોર્ટિંગ ભૂલ |
|---|---|---|---|
| સાયકલ સેકન્ડ | પુનરાવર્તિત સ્થિર ચક્રમાં સમાન ઘટના વચ્ચેનો સમય | મશીન-ઇવેન્ટની ગતિ અને વિવિધતા દર્શાવે છે | સૌથી ટૂંકી સિંગલ ઇવેન્ટની જાણ કરવી |
| ઇવેન્ટ દીઠ ભાગો | સ્વીકૃત ભૌતિક ભાગો એક સંપૂર્ણ રચનાની ઘટના દ્વારા પ્રકાશિત થાય છે | માથા, પોલાણ અને સ્ટેશનોને વોલ્યુમ સાથે જોડે છે | ધારી રહ્યા છીએ કે દરેક આઉટલેટ ઉત્પાદન કરે છે |
| સૈદ્ધાંતિક કલાકદીઠ આઉટપુટ | (3,600 / ચક્ર સેકન્ડ) × પ્રતિ ઇવેન્ટ ભાગો | અવિરત પરિસ્થિતિઓમાં આયોજનની સરખામણી | પરિણામને કૉલ કરવાથી ઉત્પાદનની ખાતરી આપવામાં આવે છે |
| સ્વીકૃત કલાકદીઠ આઉટપુટ | સ્વીકૃત ભાગો / અવલોકન ઉત્પાદન કલાકો | પરીક્ષણ કરેલ ઉત્પાદન પેકેજમાંથી ઉપયોગી આઉટપુટ બતાવે છે | શુદ્ધિકરણ, સેટઅપ અથવા નકારાયેલા ભાગોની ગણતરી |
| પરિણામ બદલો | મેળ ખાતી શરતો હેઠળ, પહેલાં સ્વીકૃત આઉટપુટ બાદ બાદ સ્વીકારેલ આઉટપુટ | સંપાદન વાસ્તવિક લક્ષ્યમાં સુધારો કરે છે કે કેમ તે પરીક્ષણ કરે છે | વિવિધ ઉત્પાદનો, પાળી અથવા ઉપયોગિતાઓની તુલના |
ઝડપની બાજુમાં ગુણવત્તાની જાણ કરો. વજન અને દિવાલના પરિણામો, નિર્ણાયક પરિમાણો, કાર્યાત્મક-પરીક્ષણ પરિણામ, સ્ક્રેપ અથવા હોલ્ડ કાઉન્ટ, ઉપયોગિતાની સ્થિતિ અને રેસીપીનું પુનરાવર્તન શામેલ કરો. મૂળ ચક્ર, ભાગની ગણતરી, સ્વીકૃત ઉપજ અને પરીક્ષણ શરતો વિના બે-સેકન્ડના ઘટાડાનો કોઈ એકલ અર્થ નથી. તેથી આ લેખ ટકાવારી સુધારણા લક્ષ્ય પ્રકાશિત કરતું નથી. પરિણામ ખરીદનારના લાઇન ડેટામાંથી આવવું જોઈએ.
નવા મશીન અથવા ઘાટ માટે, ટ્રાયલ પહેલાં આઉટપુટ પદ્ધતિ વ્યાખ્યાયિત કરો. કીંગલ્સફેક્ટરી સ્વીકૃતિ પરીક્ષણ માર્ગદર્શિકામાપેલ રનને ચોક્કસ ઉત્પાદન, સામગ્રી, ઘાટ અને ઉપયોગિતા શરતો સાથે કેવી રીતે જોડવું તે સમજાવે છે. નો ઉપયોગ કરોસ્ટાર્ટઅપ ચેકલિસ્ટસમય પહેલાં સ્થિર સ્થિતિ સ્થાપિત કરવા માટે, અનેપરિવર્તન માર્ગદર્શિકાસેટઅપ નુકશાનને સ્થિર ઉત્પાદનથી અલગ રાખવા માટે.
09 / મર્યાદાઓજ્યારે પ્રક્રિયા નિયંત્રણ ગુમાવે છે ત્યારે અજમાયશ બંધ કરો
જો ગાર્ડ, ઇન્ટરલોક, ઇમરજન્સી સ્ટોપ અથવા જોખમી-ઊર્જા નિયંત્રણ હેતુ મુજબ કાર્ય કરતું ન હોય તો મંજૂર સ્થિતિને રોકો અને પુનઃસ્થાપિત કરો. મશીનની અણધારી હિલચાલ, અથડામણનું જોખમ, અસામાન્ય હાઇડ્રોલિક અથવા વાયુયુક્ત વર્તન, ક્ષતિગ્રસ્ત દબાણ ઘટકો, ઇલેક્ટ્રિકલ ઓવરહિટીંગ, લીક અથવા પ્રદર્શિત પ્રતિસાદ અને ભૌતિક સ્થિતિ વચ્ચે મતભેદ માટે રોકો. ચક્ર-સમયનું કાર્ય ક્યારેય ખામીની આસપાસ કામગીરીને અધિકૃત કરતું નથી.
ભાગ પુરાવા પણ ટ્રાયલ અટકાવી શકે છે. પેરિઝન માટે જુઓ કે જે હવે યોગ્ય સ્થિતિમાં ન આવે, અપૂર્ણ મોલ્ડ બંધ થવું, વધતી જતી ફ્લેશ, અસ્થિર વજન, પાતળી જટિલ દિવાલો, બ્લો-આઉટ, અધૂરી વિગતો, સ્ટિકિંગ, ટ્રીમ ડેમેજ, વોરપેજ, અંડાકાર ગરદન, રોકર બોટમ્સ, સંકોચન અથવા કાર્યાત્મક-પરીક્ષણ નિષ્ફળતા. ફોર્મોસાની પ્રક્રિયા માર્ગદર્શિકા આમાંના કેટલાક લક્ષણોને અતિશય ગરમી, અપૂરતી ઠંડક, ટૂંકા ચક્ર અથવા કૂલિંગ-ચેનલની સ્થિતિ સાથે જોડે છે. કારણ શોધ્યા વિના વ્યાપક ઠંડકનો સમય ઉમેરવાને બદલે સાચા નિદાનને ફરીથી ખોલવા માટે લક્ષણનો ઉપયોગ કરો.
જ્યારે અવરોધ માટે મોલ્ડ-ચેનલ ફેરફાર, ડાઇ અથવા બ્લો-પિન ફેરફાર, કંટ્રોલ-પ્રોગ્રામ ફેરફાર, ઇન્ટરલોક ચેન્જ, પ્રેશર-સિસ્ટમ વર્ક અથવા ક્વોલિફાઇડ રેઝિન અને મશીન વિન્ડોની બહાર ઓપરેશનની જરૂર હોય ત્યારે વધારો. નો ઉપયોગ કરોનિવારક જાળવણી માર્ગદર્શિકાપુનરાવર્તિત સાધનોની શોધ માટે. પહેરવામાં આવેલી મિકેનિઝમ ચક્રને ધીમું કરી શકે છે, પરંતુ ઝડપી આદેશ તેને રિપેર કરશે નહીં.
પ્રકાશિત બેઝલાઇન સાથે પ્રોજેક્ટ સમાપ્ત કરો. પ્લાન્ટની મંજૂરી પ્રક્રિયા દ્વારા જ રેસીપી અપડેટ કરો, નમૂના અને માપન રેકોર્ડ જોડો અને જણાવો કે પરિણામ કયું ઉત્પાદન, મોલ્ડ, રેઝિન અને મશીન કન્ફિગરેશન આવરી લે છે. ફેરફાર લોગમાં નકારેલ ટ્રાયલ રાખો. જ્યારે આગામી પાળી સ્વીકૃત ચક્રનું પુનઃઉત્પાદન કરી શકે છે અને તેની મર્યાદાઓ સમજાવી શકે છે, ત્યારે સુધારો સામાન્ય ઉત્પાદન માટે તૈયાર છે.
10 / જવાબોબ્લો મોલ્ડિંગ ચક્ર સમય વિશે વારંવાર પૂછાતા પ્રશ્નો
એક્સટ્રુઝન બ્લો મોલ્ડિંગ ચક્ર સમય શું નક્કી કરે છે?
સાયકલનો સમય પેરિઝન અથવા શોટની તૈયારી, મોલ્ડ મૂવમેન્ટ, ફુગાવો, ઠંડક, એક્ઝોસ્ટ, ઓપનિંગ, ટેક-આઉટ અને ડાઉનસ્ટ્રીમ હેન્ડલિંગ દ્વારા સૌથી ધીમા જરૂરી માર્ગ દ્વારા નક્કી કરવામાં આવે છે. ઉત્પાદન ભૂમિતિ, દિવાલનું વિતરણ, રેઝિન વર્તન, મોલ્ડ કૂલિંગ, મશીન આર્કિટેક્ચર અને સ્વીકૃત-ભાગ માપદંડો બધા તે માર્ગને અસર કરે છે. કયું ટાઈમર જવાબદાર છે તે નક્કી કરતા પહેલા વાસ્તવિક ક્રમ અને પ્રતિસાદ સંકેતોને માપો.
શું ઠંડક હંમેશા બ્લો મોલ્ડિંગ ચક્રનો સૌથી લાંબો ભાગ છે?
લ્યોન્ડેલબેસેલની બ્લો મોલ્ડિંગ માર્ગદર્શિકા અનુસાર, ઘણી પોલિઓલેફિન એપ્લિકેશન્સમાં ઠંડક મોટા ભાગના મોલ્ડિંગ ચક્રને રોકે છે, પરંતુ તે દરેક લાઇન પર આપમેળે સક્રિય અવરોધ નથી. પેરિસન ડિલિવરી, એક્યુમ્યુલેટર ફિલિંગ, મોલ્ડ ટ્રાન્સફર, રોબોટ ક્લિયરન્સ, ટ્રિમિંગ અથવા ટેસ્ટિંગ આગામી શરૂઆતનું સંચાલન કરી શકે છે. સમયરેખા બતાવે છે કે શું ઠંડક ઘટાડવાથી સંપૂર્ણ ચક્ર બદલાશે અથવા ફક્ત ગરમ ભાગને બહાર કાઢશે.
ઠંડકનો સમય કેવી રીતે ઘટાડી શકાય?
સૌપ્રથમ શીતકના પુરવઠા અને વળતરની સ્થિતિ, સર્કિટ બેલેન્સ, ચેનલની સ્વચ્છતા, મોલ્ડ ટેમ્પરેચર પેટર્ન અને ભાગ પરનું ગરમ સ્થાન ચકાસો. ડ્રોઇંગ અને મંજૂર પ્રક્રિયા સાથે દિવાલ વિતરણની તુલના કરો. એક દસ્તાવેજીકૃત સ્થિતિ બદલો, પ્રક્રિયાને સ્થિર થવા દો, અને જરૂરી પોસ્ટ-ઇજેક્શન અંતરાલ પછી પરિમાણો અને આકાર તપાસો. જો સમાન સ્થાનિક ગરમ પ્રદેશ રહે છે, તો ઘાટ અથવા દિવાલ વિતરણને એન્જિનિયરિંગ સમીક્ષાની જરૂર પડી શકે છે.
શું ટૂંકા ચક્ર હંમેશા બ્લો મોલ્ડિંગ આઉટપુટમાં વધારો કરે છે?
નં. આઉટપુટ ત્યારે જ વધે છે જ્યારે બદલાયેલ ચક્ર એ રેખાની મર્યાદા હોય અને વધારાના ભાગો સ્વીકારવામાં આવે. એક ઝડપી મશીન ઇવેન્ટ ગરમ ભાગો, વધુ નકારવા, રોબોટ જામ, ટ્રિમિંગ નુકસાન અથવા ટેસ્ટર બેકલોગ બનાવી શકે છે. મેળ ખાતા ઉત્પાદન, સામગ્રી, ઘાટ, ઉપયોગિતા અને ગુણવત્તાની શરતો હેઠળ અવલોકન કરેલ કલાક દીઠ સ્વીકૃત ભાગોની તુલના કરો. ડ્રાય-સાયકલ ગતિ, સૈદ્ધાંતિક આઉટપુટ અને સ્વીકૃત ઉત્પાદનને અલગ આકૃતિઓ તરીકે રાખો.
પેરિઝન પ્રોગ્રામિંગ ચક્ર સમયને કેવી રીતે અસર કરે છે?
પેરિઝન પ્રોગ્રામિંગમાં ફેરફાર થાય છે જ્યાં સામગ્રી ઉત્પાદન સાથે બેસે છે. બિનજરૂરી ભારે વિસ્તારોને વધુ ઠંડકની જરૂર પડી શકે છે, જ્યારે વધુ પડતા પાતળા વિસ્તારો ઉત્પાદન પરીક્ષણોમાં નિષ્ફળ થઈ શકે છે. સતત મશીનો પર, દિવાલ પ્રોફાઇલને ચક્ર સમય સાથે પણ સમન્વયિત કરી શકાય છે, તેથી સમય ફેરફાર પ્રોફાઇલ પ્લેસમેન્ટને બદલી શકે છે. સચવાયેલ વળાંક સાચો છે એમ માની લેવાને બદલે ચક્ર બદલ્યા પછી દિવાલ સ્થાનો, ભાગનું વજન અને પ્રોફાઇલ ગોઠવણી ચકાસો.
ચક્ર-સમયની સમસ્યા માટે કીંગલેને કયો ડેટા મોકલવો જોઈએ?
મશીન મોડલ અને કંટ્રોલર વર્ઝન, પ્રોડક્ટ ડ્રોઈંગ, મોલ્ડ અને ટૂલિંગ આઈડી, રેઝિન ગ્રેડ અને લોટ, રેસીપી રીવીઝન, સુરક્ષિત સ્થાન પરથી કેપ્ચર કરેલ સાયકલ વિડીયો, ઈવેન્ટ ટાઈમલાઈન, એલાર્મ ઈતિહાસ, ભાગનું વજન અને વોલ મેપ, ક્રિટિકલ ડાયમેન્શન, ખામી ફોટા, મશીન-ઈનલેટ એર અને કૂલિંગ-વોટર ઓબ્ઝર્વેશન, આઉટસ્ટ્રીમ સ્ટોપ પિરિયડ અને સ્વીકૃત ફિનપુટ કારણો પર મોકલો. આ પુરાવા ઠંડક, ટૂલિંગ, નિયંત્રણો, ઉપયોગિતાઓ, સામગ્રી અને લાઇન-બેલેન્સ કારણોને અલગ કરવામાં મદદ કરે છે.

ઉત્પાદન અને ચક્રની એક સિસ્ટમ તરીકે ચર્ચા કરો
વાસ્તવિક ભાગ ડ્રોઇંગ, રેઝિન, મોલ્ડ, મશીન કન્ફિગરેશન, વર્તમાન ચક્ર સમયરેખા, ઉપયોગિતા અવલોકનો અને માપેલ ગુણવત્તા પરિણામો મોકલો. Kinggle મશીન, ટૂલિંગ, નિયંત્રણો અને ઉત્પાદન લક્ષ્યની આસપાસના પુરાવાઓની સમીક્ષા કરી શકે છે.
તમારો ઉત્પાદન ડેટા મોકલોઆ માર્ગદર્શિકા માટે ઉપયોગમાં લેવાતા સ્ત્રોતો
Kinggle-હોસ્ટેડ મેન્યુઅલ દસ્તાવેજીકૃત નિયંત્રણો અને મશીન ક્રમ વિશે નિવેદનોને સમર્થન આપે છે. પોલિમર-નિર્માતા માર્ગદર્શિકાઓ ઠંડક અને ખામી સંબંધોને ટેકો આપે છે. યુનાઇટેડ સ્ટેટ્સની સુરક્ષા સીમા માટે OSHA સ્ત્રોતોનો સમાવેશ કરવામાં આવ્યો છે. આમાંથી કોઈપણ સ્ત્રોત દરેક ઉત્પાદન અથવા મશીન માટે સાર્વત્રિક ચક્ર લક્ષ્ય પૂરું પાડતું નથી.
- Kinggle-હોસ્ટેડ ઓટોમેટિક બ્લો મોલ્ડિંગ મશીન ઓપરેશન મેન્યુઅલ, 8 સપ્ટેમ્બર, 2026 ના રોજ ઍક્સેસ.
- Moog DigiPack III પેરિસન વોલ થિકનેસ કંટ્રોલર મેન્યુઅલ, MRJ06301, Kinggle દ્વારા હોસ્ટ કરવામાં આવેલ, 8 સપ્ટેમ્બર, 2026 ના રોજ એક્સેસ કરવામાં આવ્યું.
- લ્યોન્ડેલબેસેલ, પોલિઓલેફિન બ્લો મોલ્ડિંગ માટે માર્ગદર્શિકા, 8 સપ્ટેમ્બર, 2026 ના રોજ ઍક્સેસ.
- ફોર્મોસા પ્લાસ્ટિક, પોલિઇથિલિન એક્સટ્રુઝન બ્લો મોલ્ડિંગ પ્રક્રિયા માર્ગદર્શિકા, 8 સપ્ટેમ્બર, 2026 ના રોજ ઍક્સેસ.
- OSHA 29 CFR 1910.147, જોખમી ઊર્જાનું નિયંત્રણ, 8 સપ્ટેમ્બર, 2026 ના રોજ ઍક્સેસ.
- OSHA 29 CFR 1910.212, તમામ મશીનો માટેની સામાન્ય આવશ્યકતાઓ, 8 સપ્ટેમ્બર, 2026 ના રોજ ઍક્સેસ.